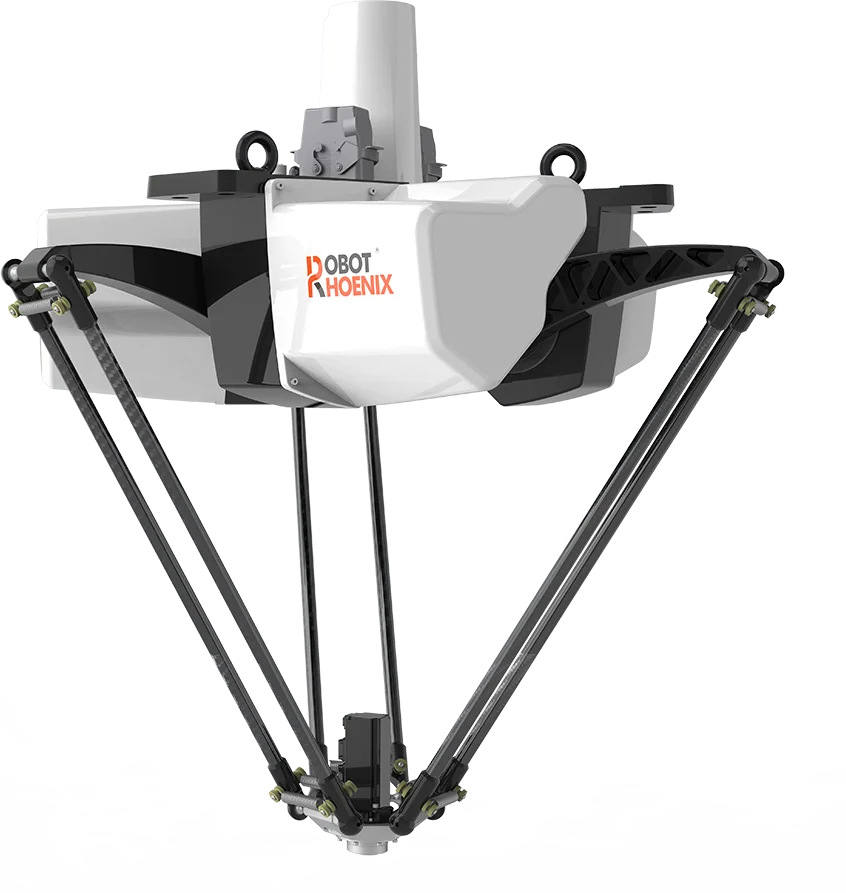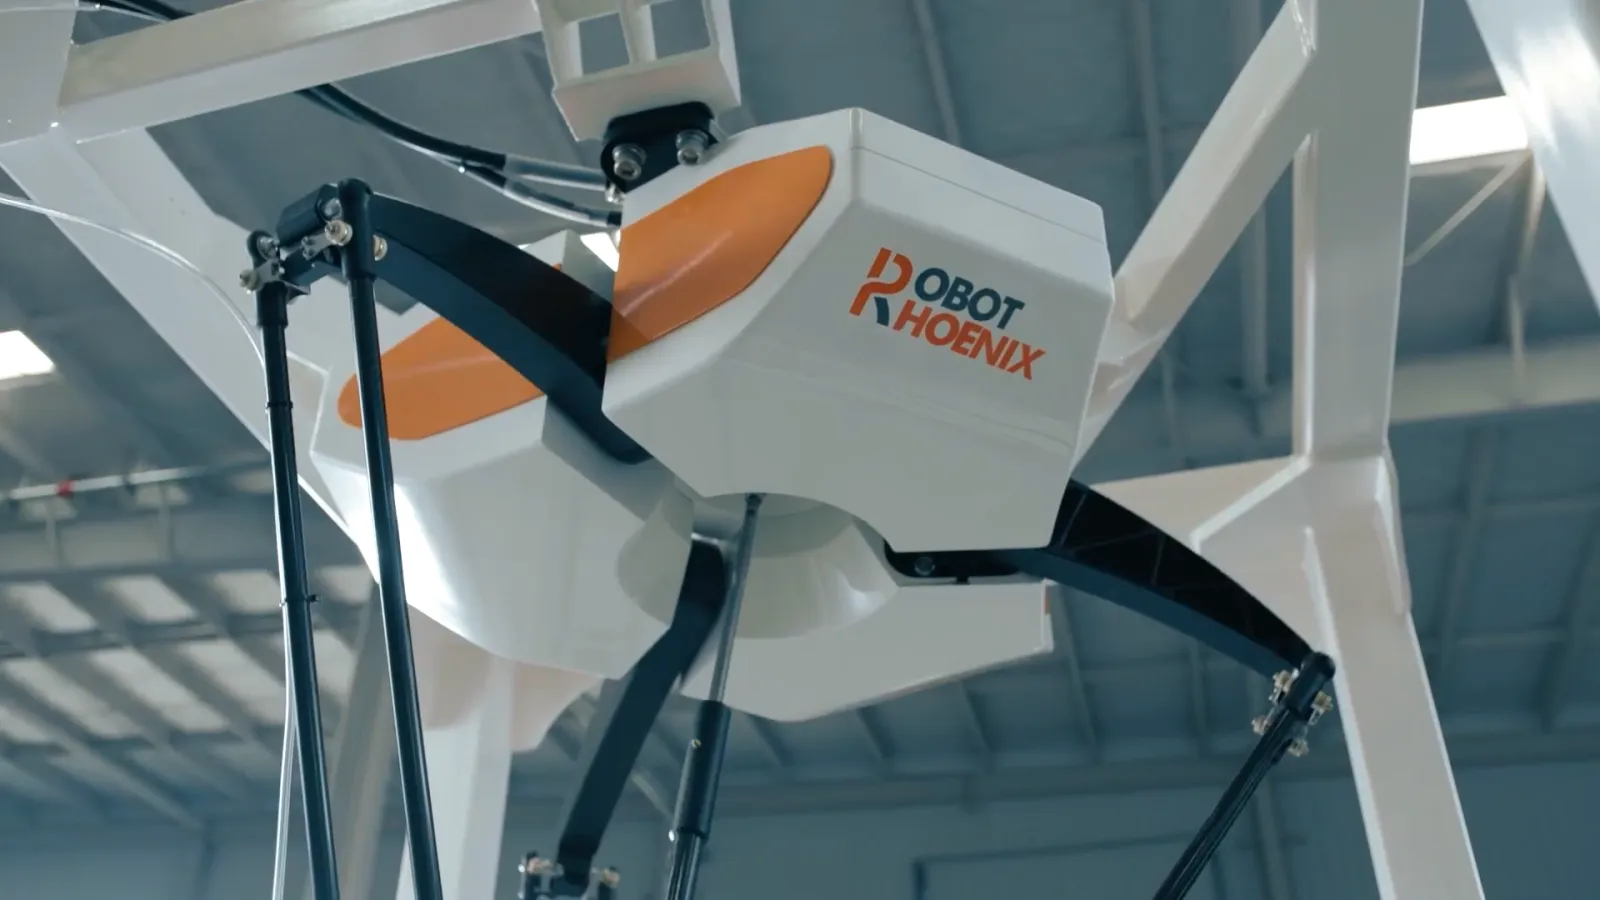
Parallel/Deltaロボットの本体(白い外装とロゴ)を下から見上げた特写

Robot

Parallel/Delta

高速ピッキング・仕分け・箱詰めに向けた、日本市場の重点製品。SCARA・6軸などのシリーズもご紹介します。

※イメージ

精度を、現場へ|RobotPhoenix 日本向けサイト

Scroll(次のセクションへ)

RobotPhoenix Japan

製品と技術のRobotPhoenix、
日本でのご相談はITICへ。

製品と技術を担うRobotPhoenix、日本でのご相談を受ける窓口のITIC。この二者で、日本のお客様の現場自動化を支えます。

会社・日本窓口
  1. Robotロボット日本市場の重点製品と、その他のシリーズをご紹介します。
  2. Solutionソリューション現場の課題からSolutionを探し、構成や適用条件をご検討いただけます。
  3. Applicationアプリケーション各業種の現場から、自動化の可能性をご紹介します。

Batシリーズ

3本のアームで、ひとつの先端を動かす。

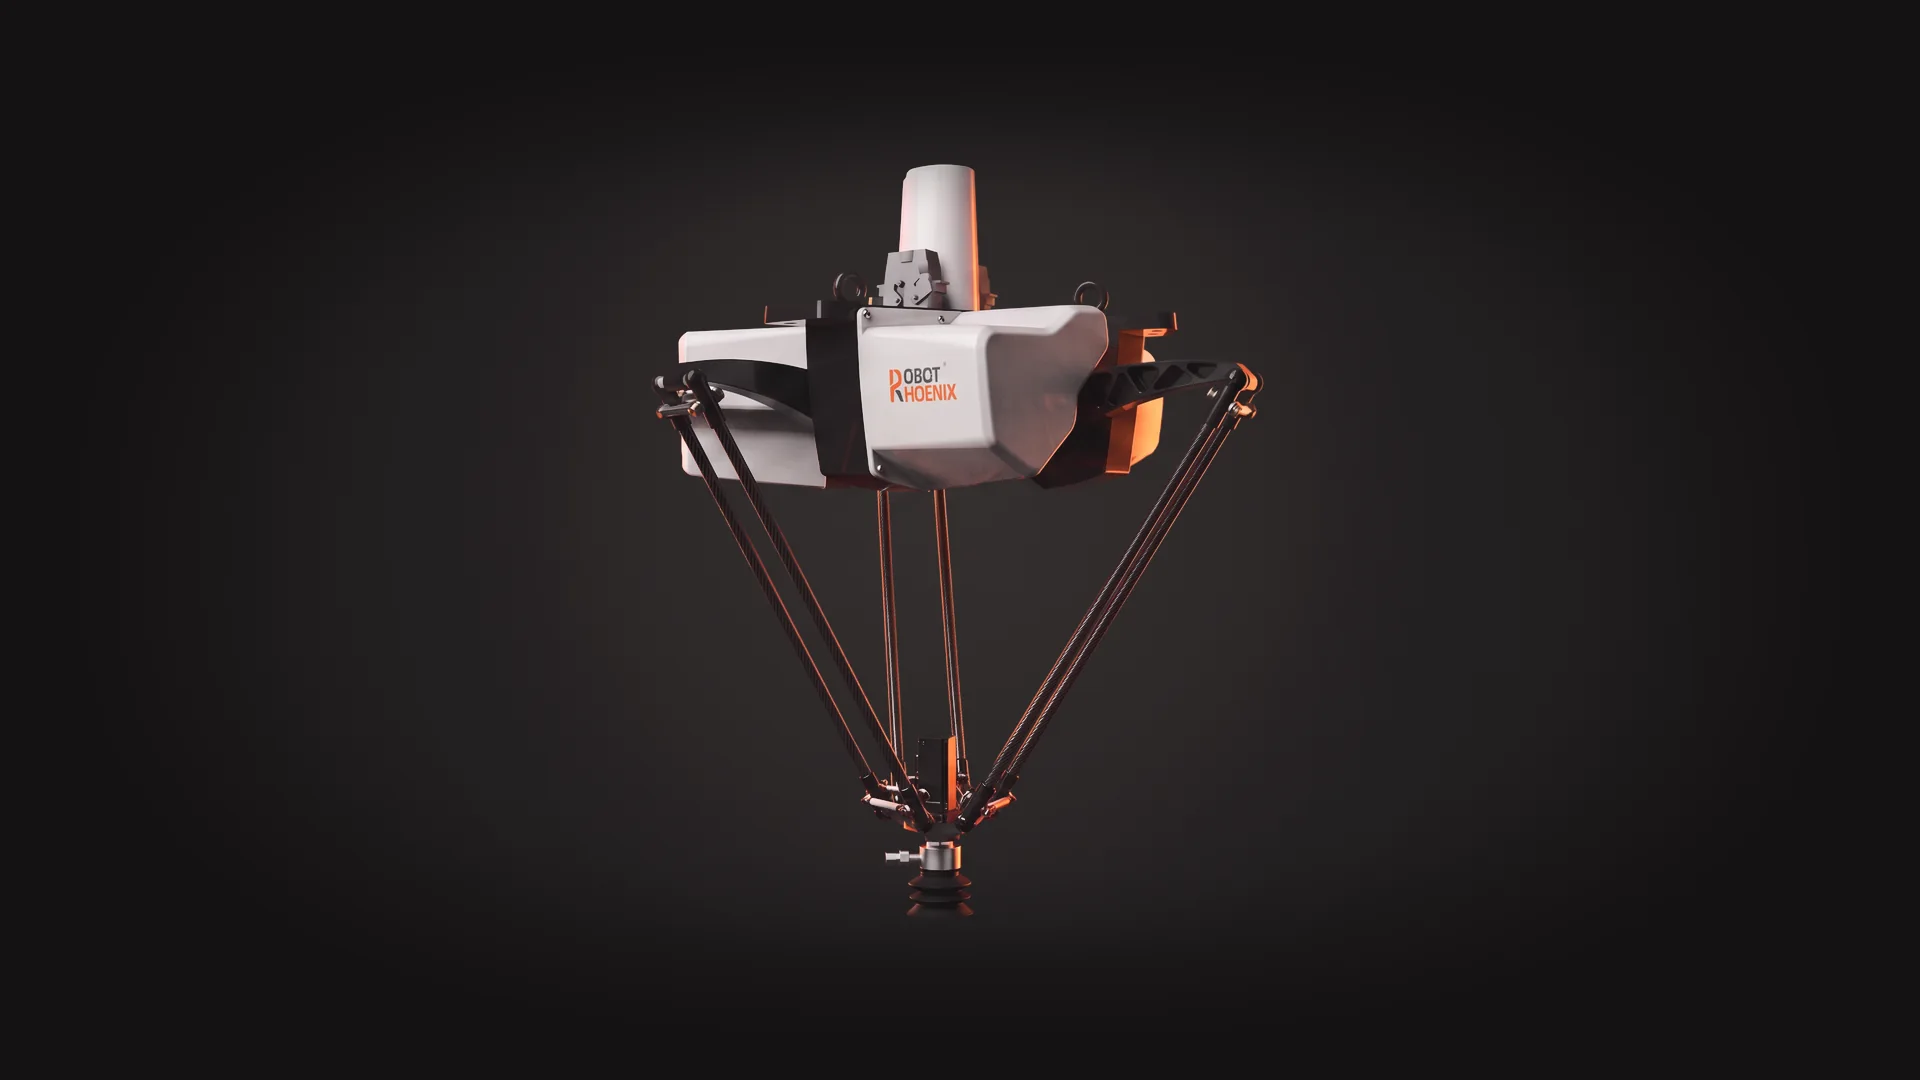
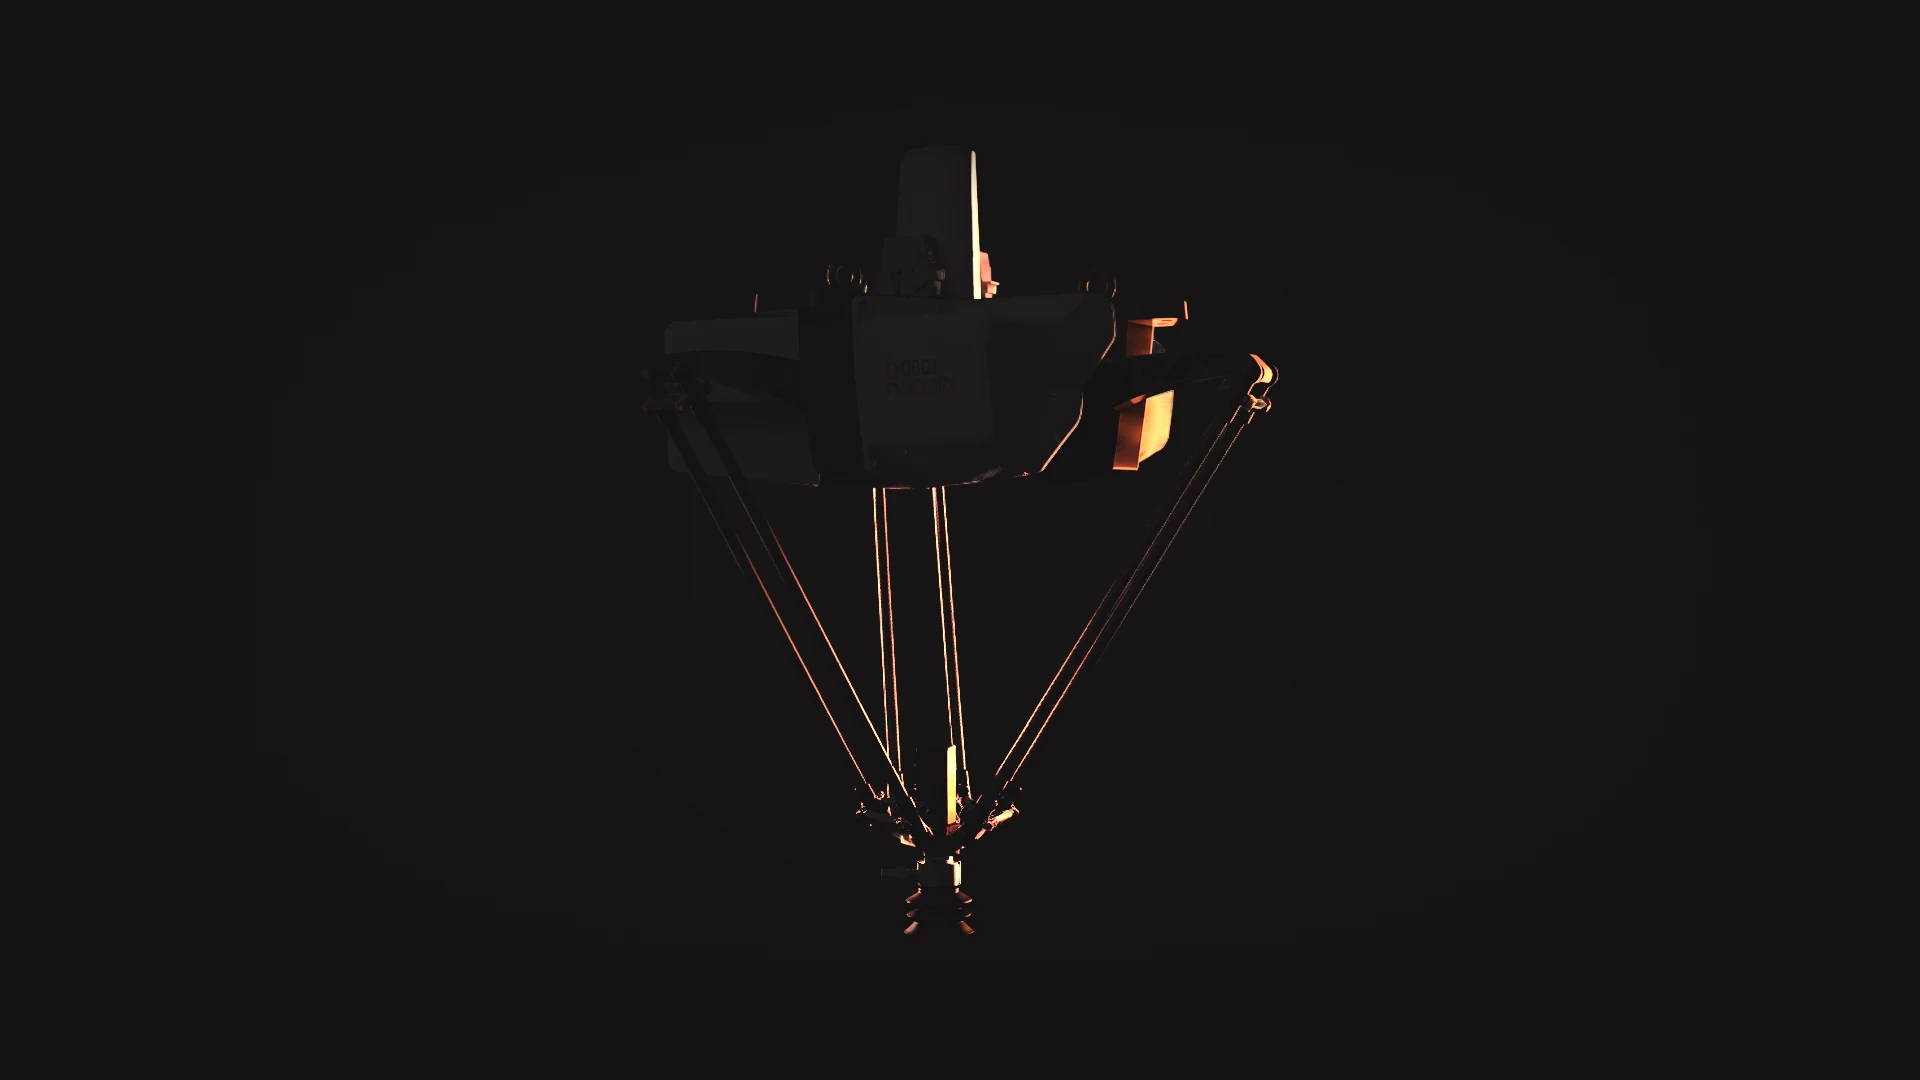
暗いスタジオで、橙色の輪郭光と上からの光に照らされたParallel/DeltaロボットのCGイメージ。白い本体から3組のアームが先端へ伸びる
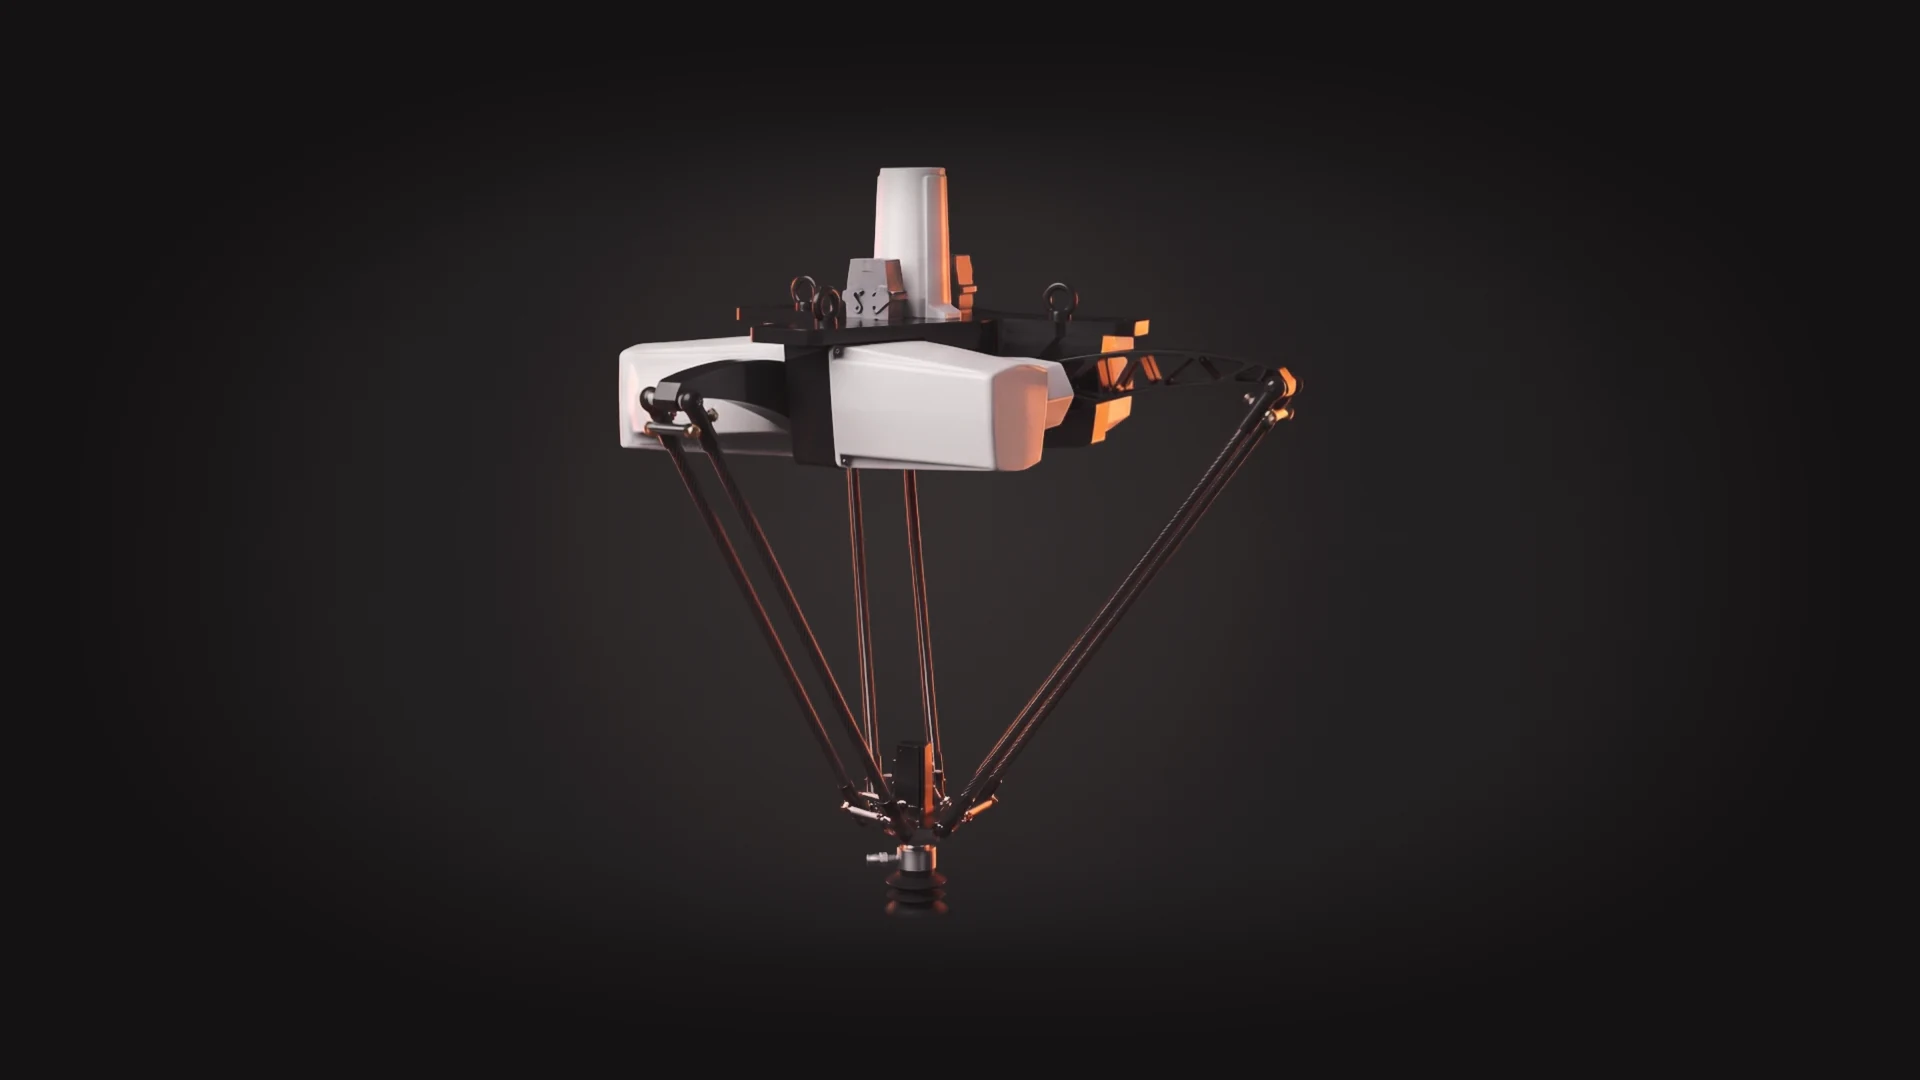
  1. Parallel/Deltaロボットを側面から見たCGイメージ

    Parallel Link

    02構造

    上部の本体から3本のアームが伸び、ひとつの先端に集まるパラレルリンク構造です。
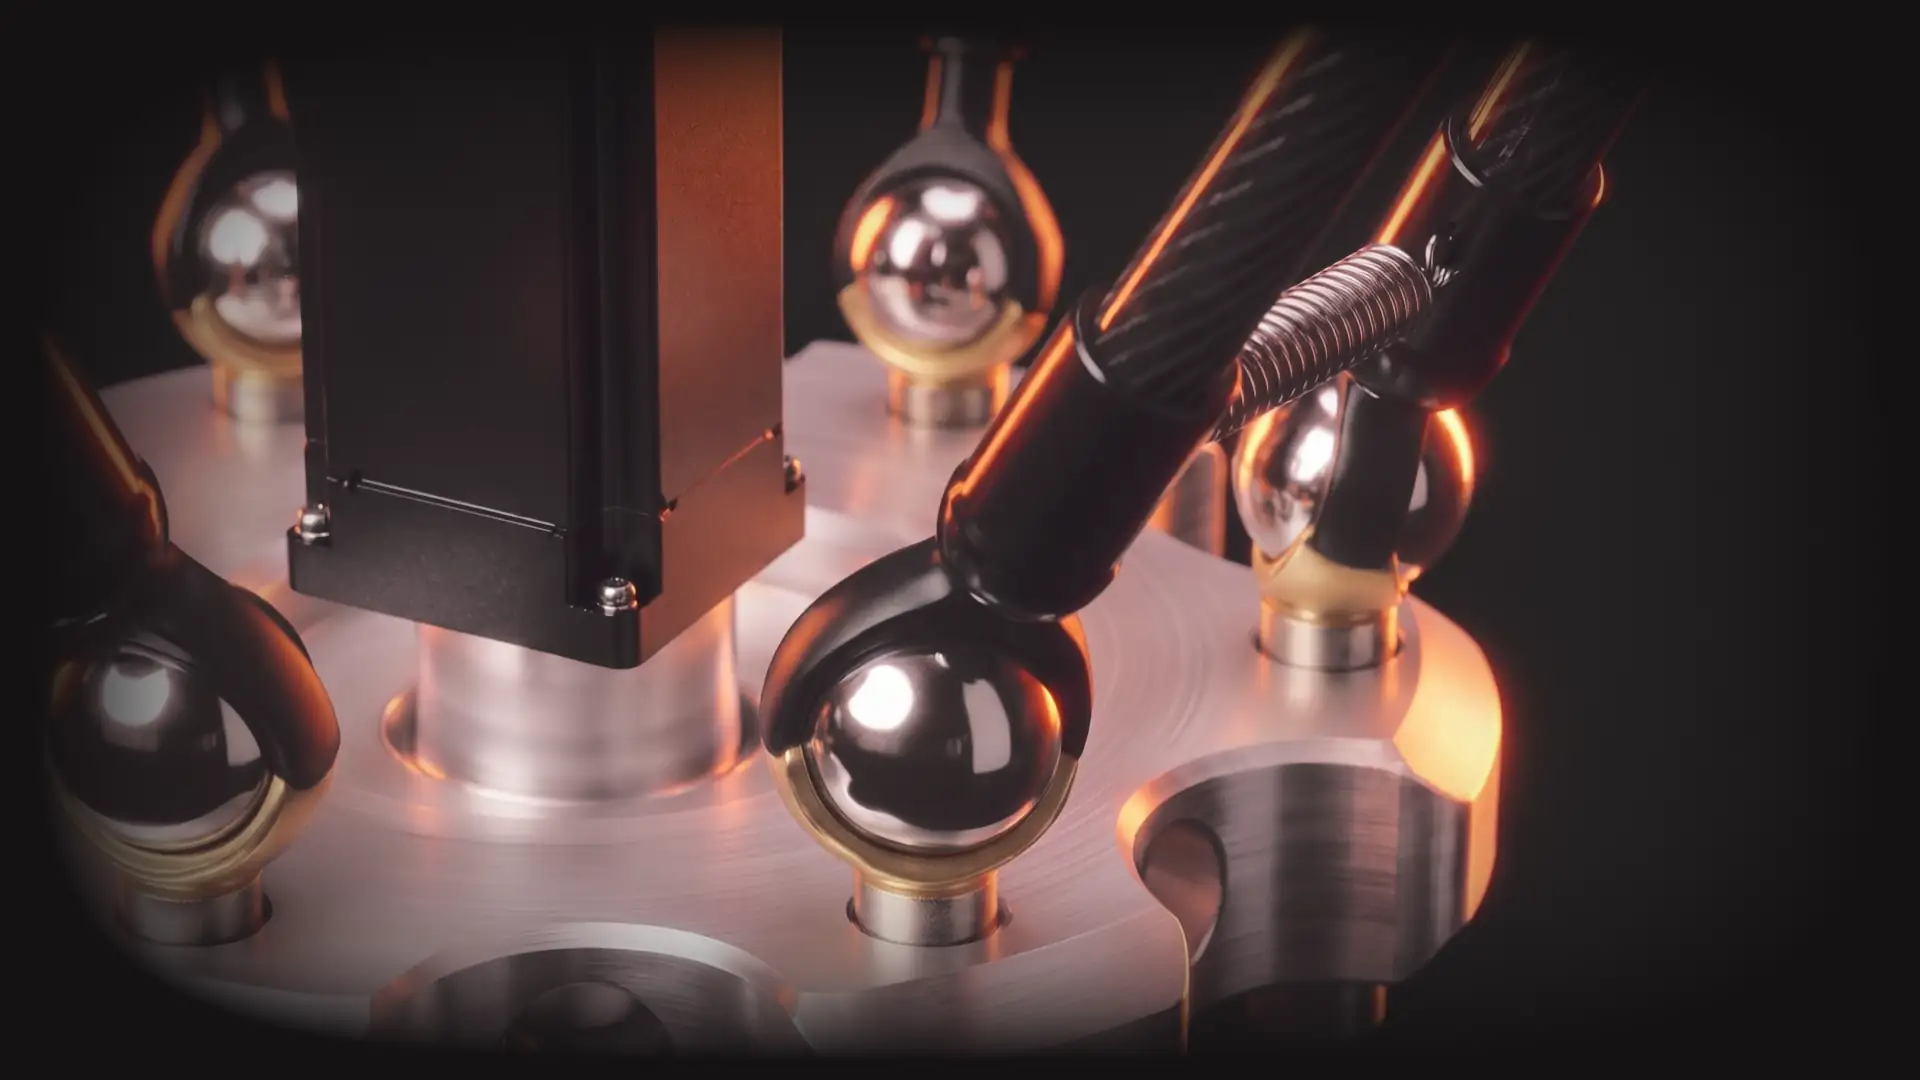
  2. 先端の可動プレートと、アーム端の球面の関節に寄ったCGイメージ

    精度は、細部から。

    03素材・精度

    アームと関節、先端までの部品の一つひとつが、先端の動きを支えます。素材と精度の仕様は、正式カタログの公開時に掲載します。
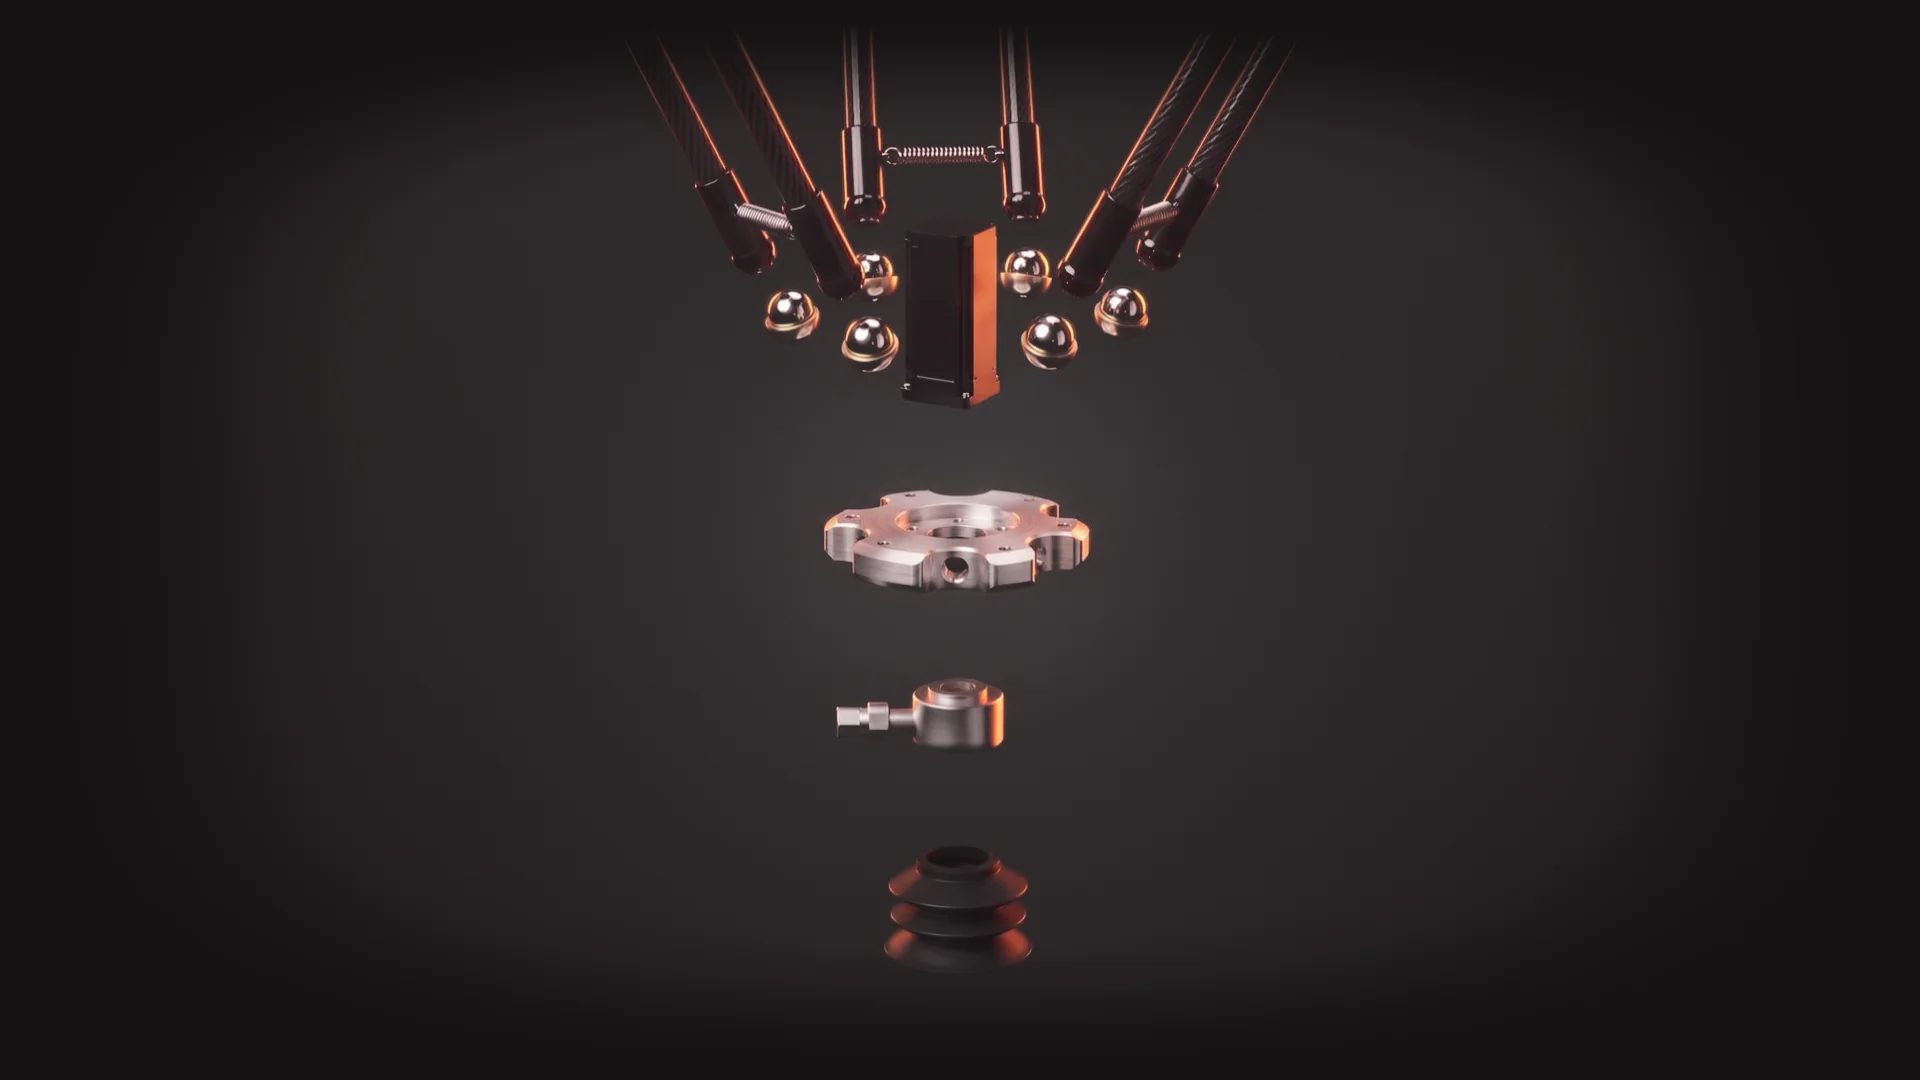
  3. 先端の部品(ロッドエンド・球面関節のリング・モーター・プレート・フランジ・吸着パッド)が上下に分かれて浮かぶ、分解図のCGイメージ

    用途に合わせて、先端を組む。

    04先端の構成

    ハンドや吸着など、先端の構成はワークに応じて検討します。ワーク・タクト・ハンド・画像認識の要件は技術確認が必要です。

    ※分解の様子はCGによるイメージで、実際の部品構成とは異なる場合があります。
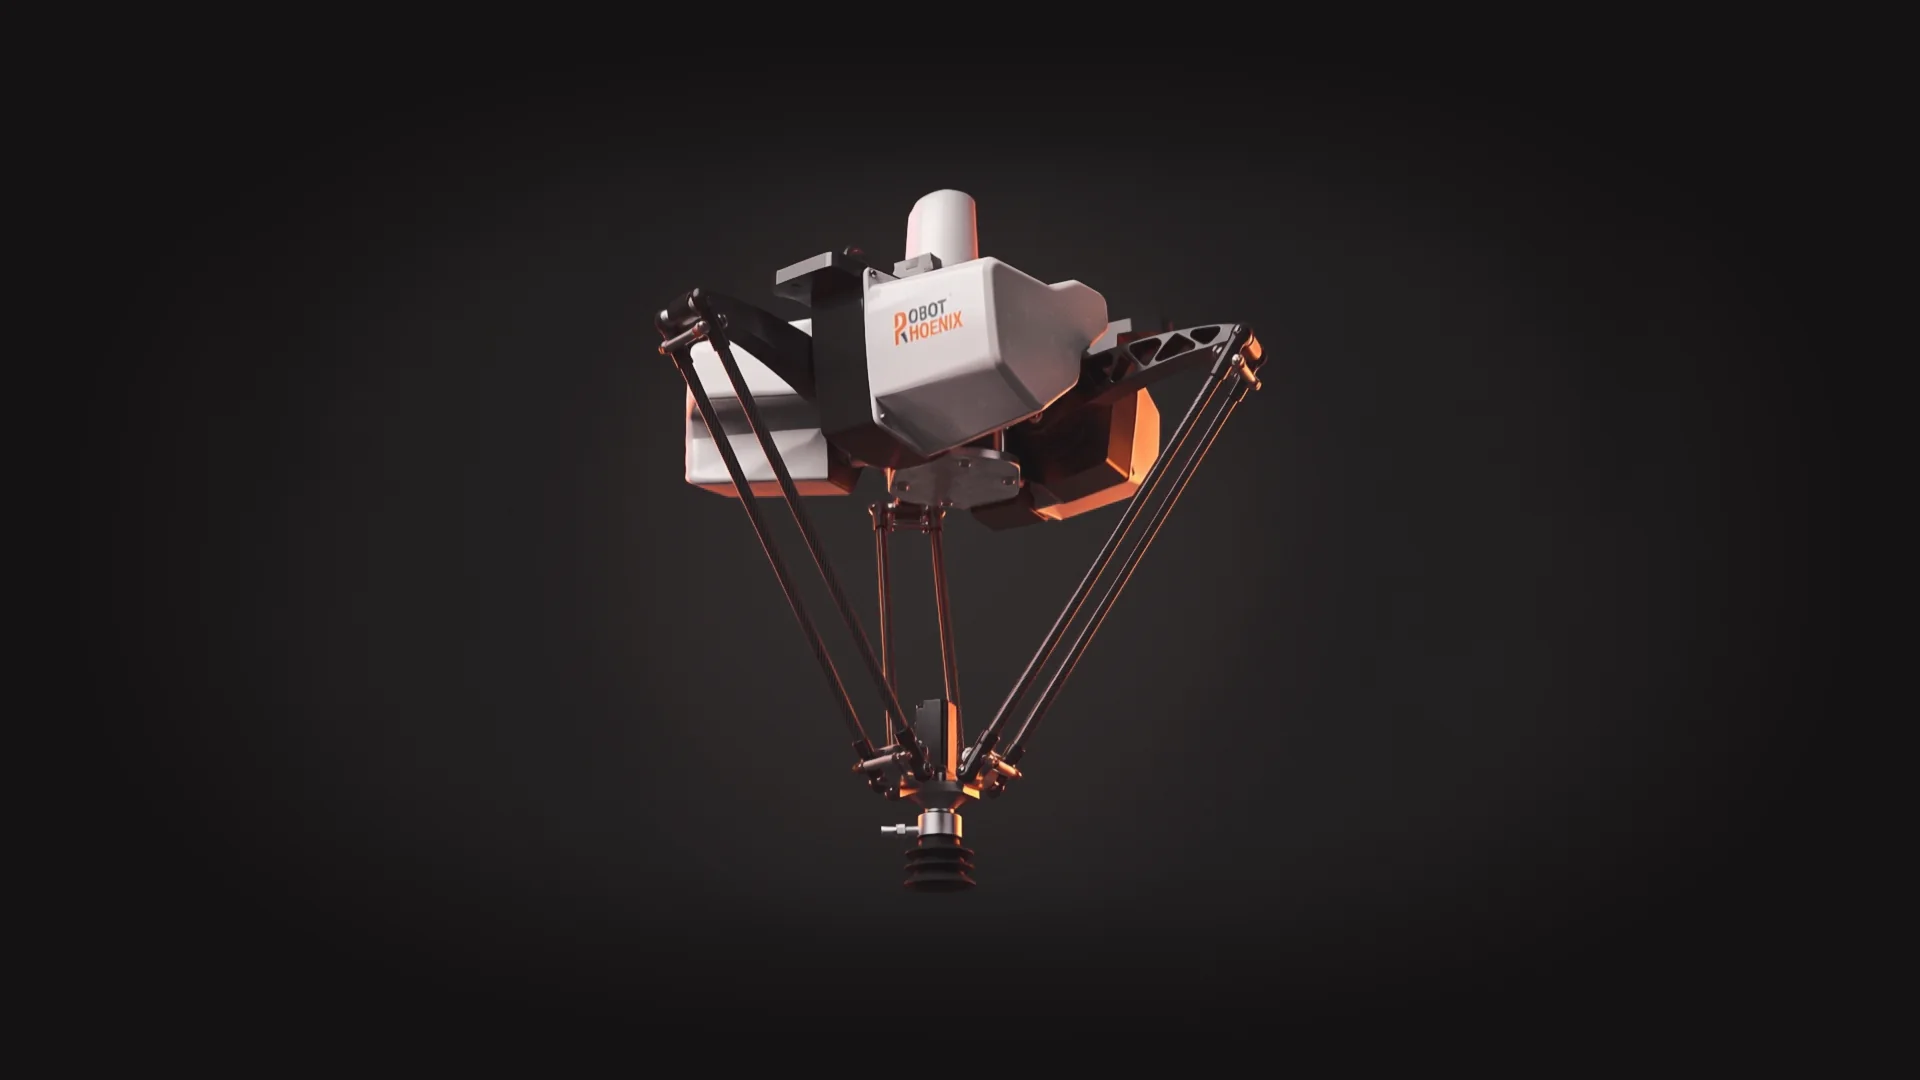
  4. 組み上がったParallel/Deltaロボットを斜め下から見上げたCGイメージ

    高速ピッキング・仕分け・箱詰め

    05用途

    ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携をあわせて検討します。

    準備中Delta Product Finder 大まかな重量要件から候補型式を検索

※CGイメージ。実機の外観・仕様とは異なる場合があります。
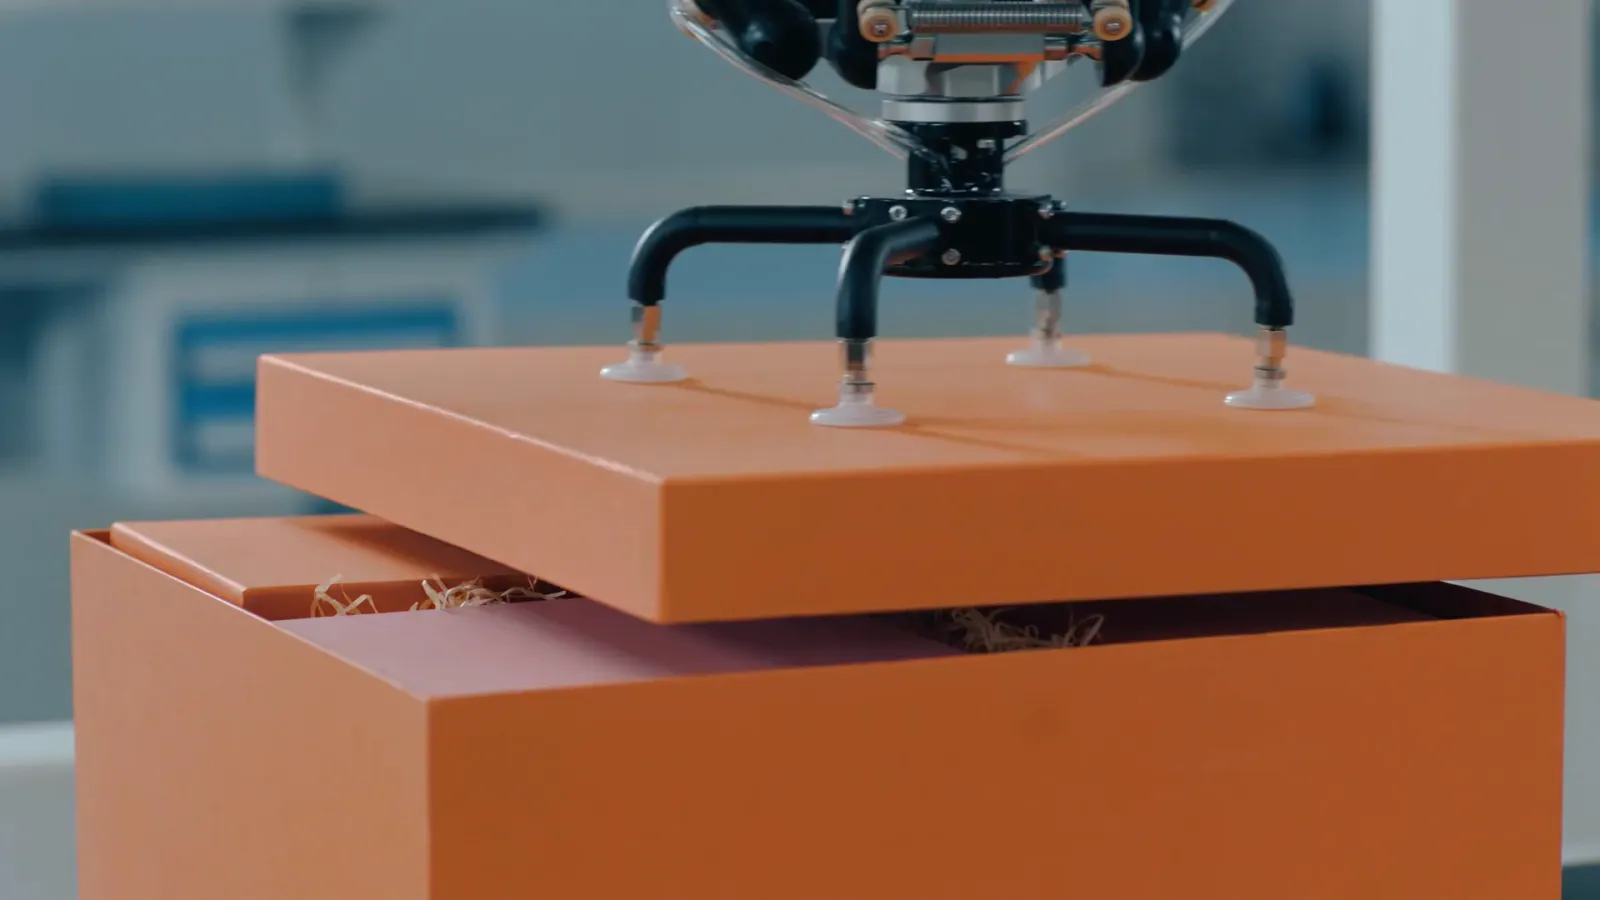
Featured
Solutions

現場工程の自動化ソリューション。現場の課題からSolutionを探し、構成や適用条件を検討できます。

すべての Solution
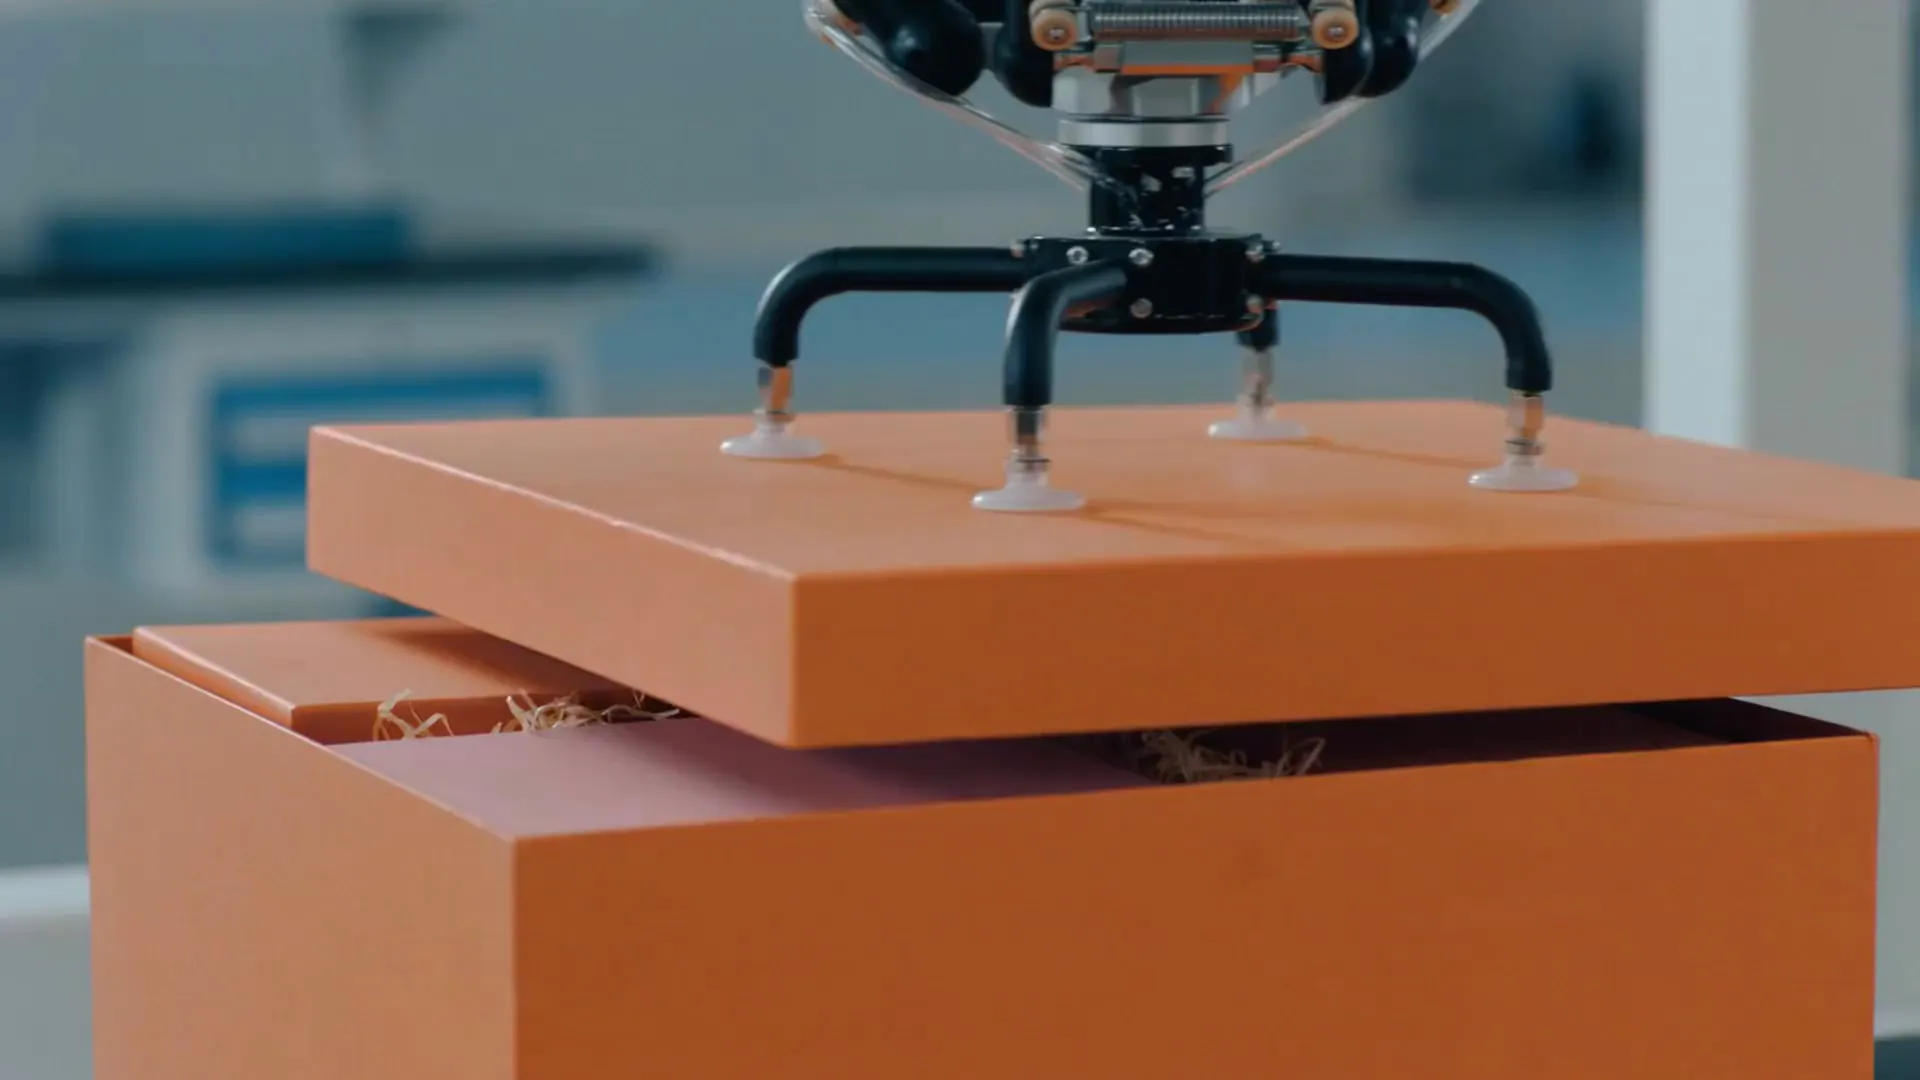
  1. 白い多関節ロボットのアームと、オレンジ色の箱が並ぶ作業台

    箱供給・整列

    箱の供給・整列と前後工程の接続

    映像:RobotPhoenix本社資料(日本国内の導入現場ではありません)

  2. 天井から吊られたパラレルリンク(Delta)ロボットが、コンベヤ上のワークに向かう様子

    高速ピッキング/仕分け・箱詰め

    ワークの取り扱いと工程間の連携

    映像:RobotPhoenix本社資料(日本国内の導入現場ではありません)

  3. パレタイジングの構成イメージ図(線画)ロボットハンドワークパレット寸法積付け高さ

    パレタイジング

    重量物の取り扱い・現場構成・レイアウト

    構成イメージ図(線画)。現場の映像は準備中です。

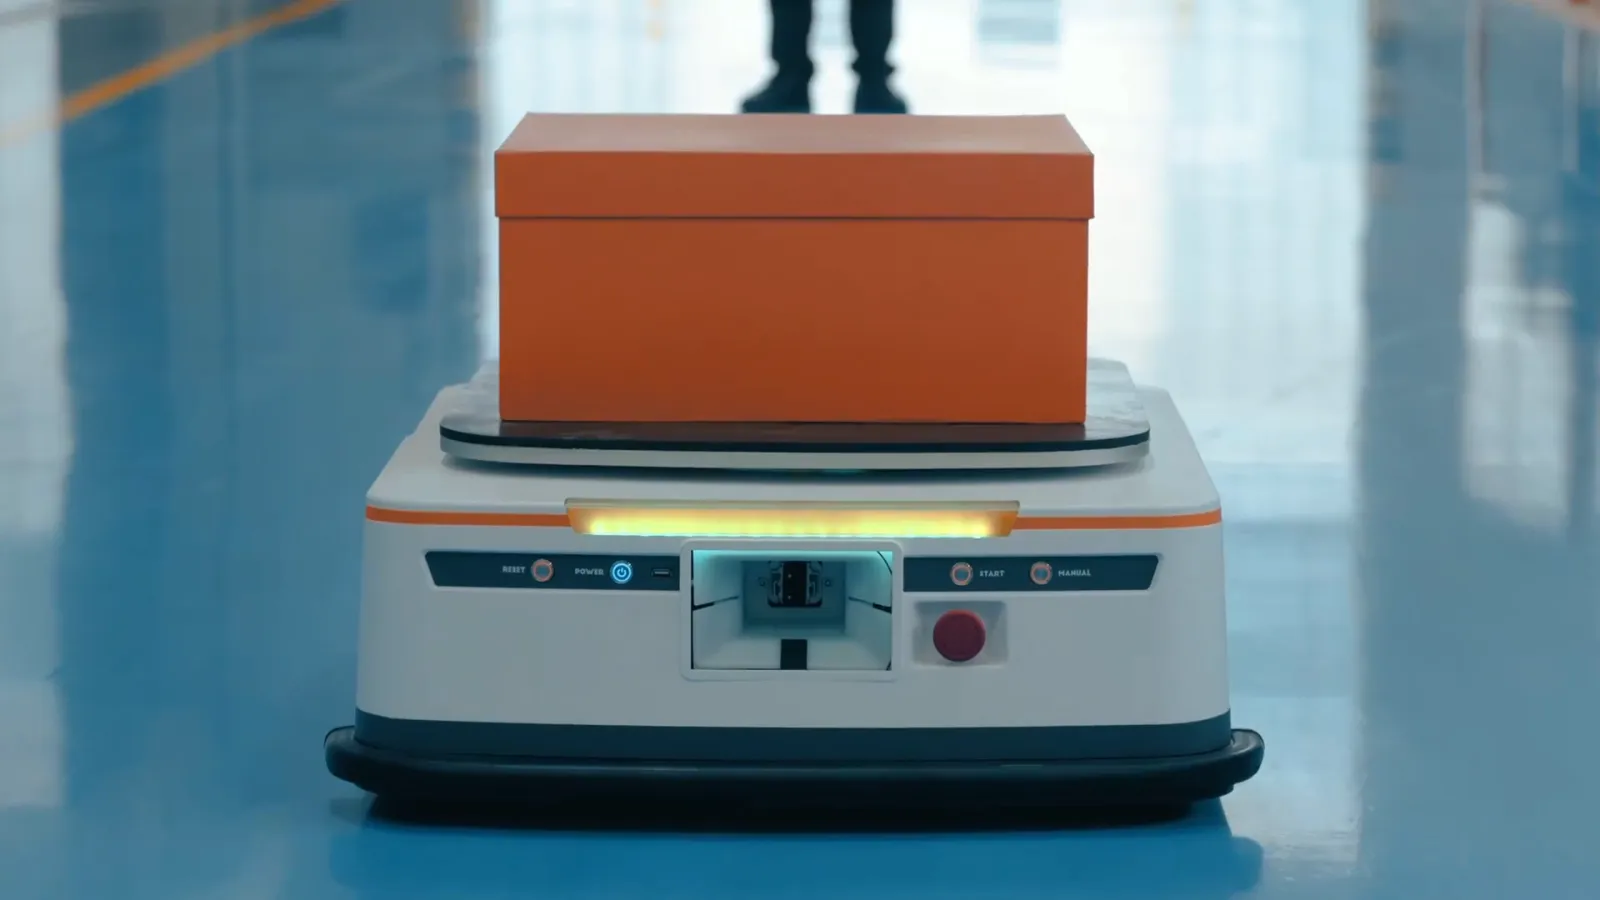
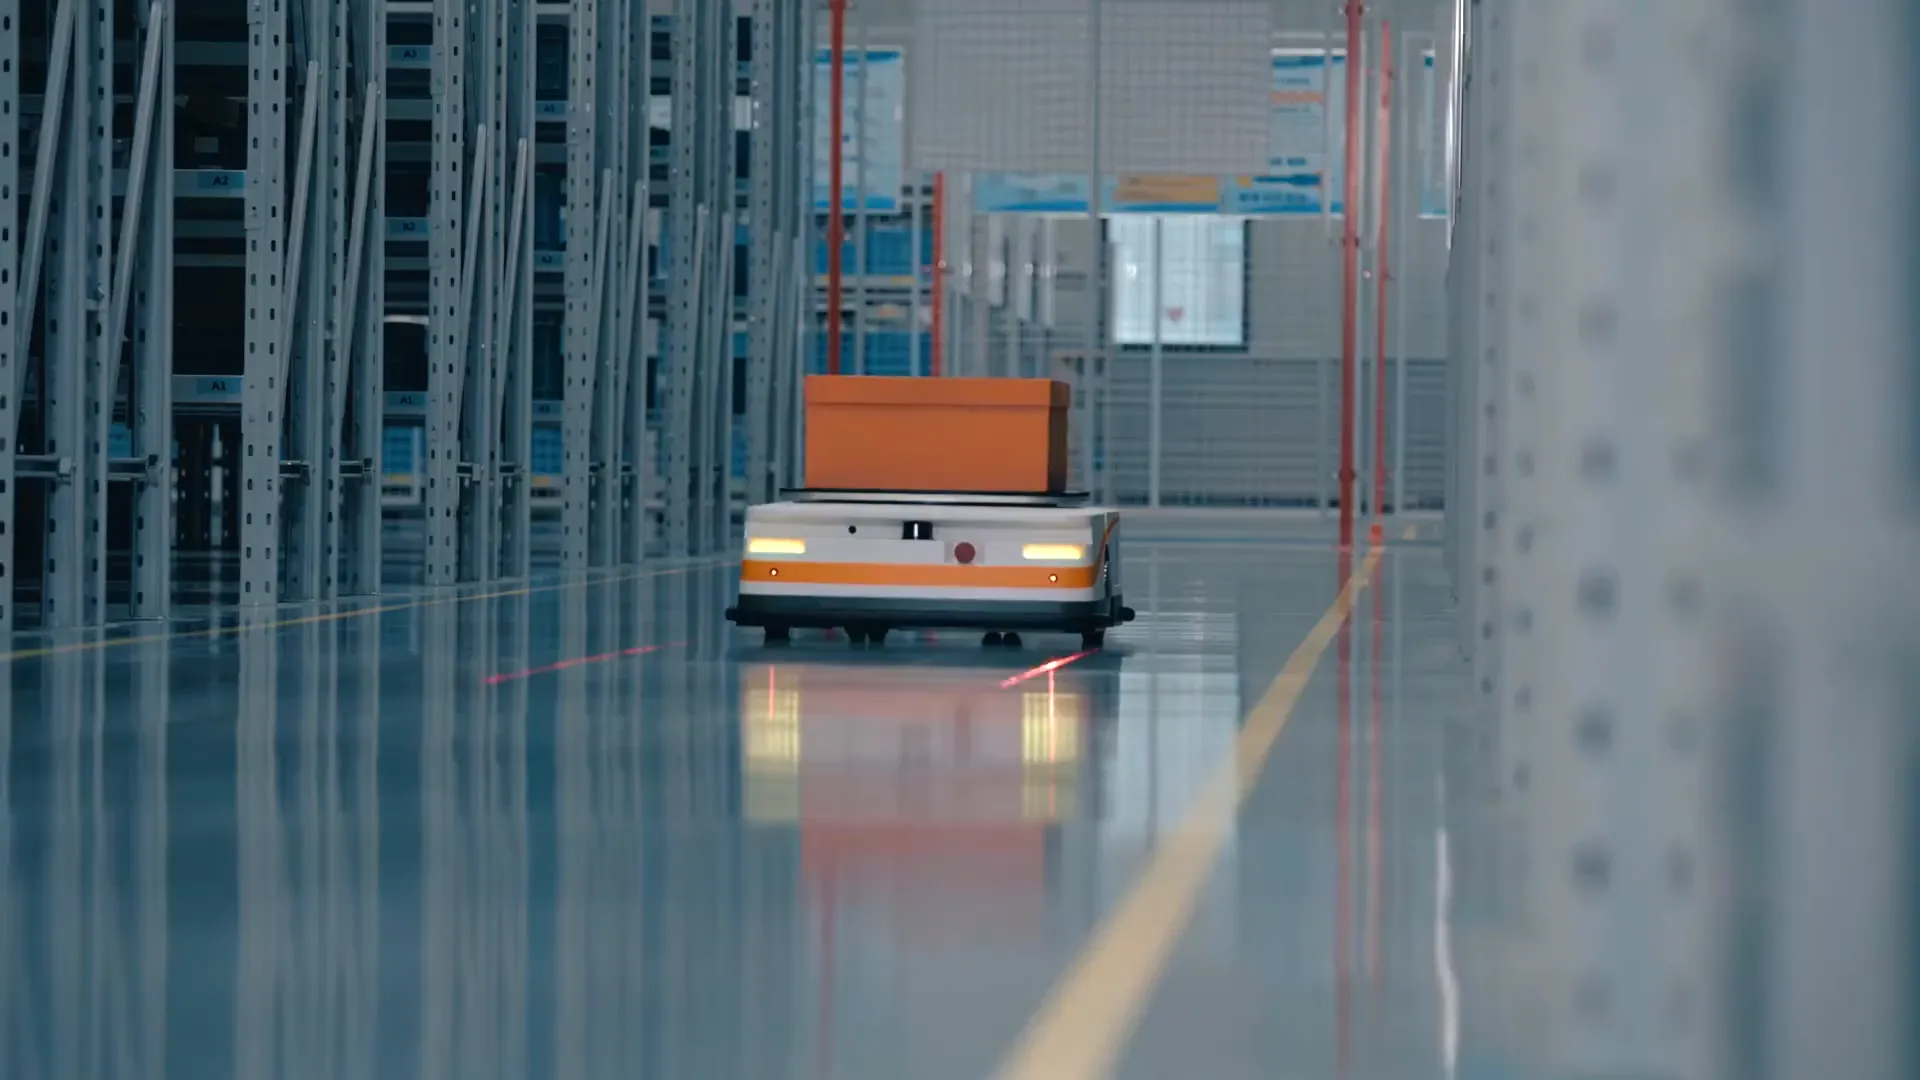
  4. 倉庫の棚の間を、オレンジ色の箱を載せて走る白いAGV

    搬送自動化

    搬送タスク・動線・運行ロジック

    映像:RobotPhoenix本社資料(日本国内の導入現場ではありません)

製品・Solution・
案件のご相談

ご要望を簡潔にお知らせください。詳細な条件は、その後のご相談で確認します。

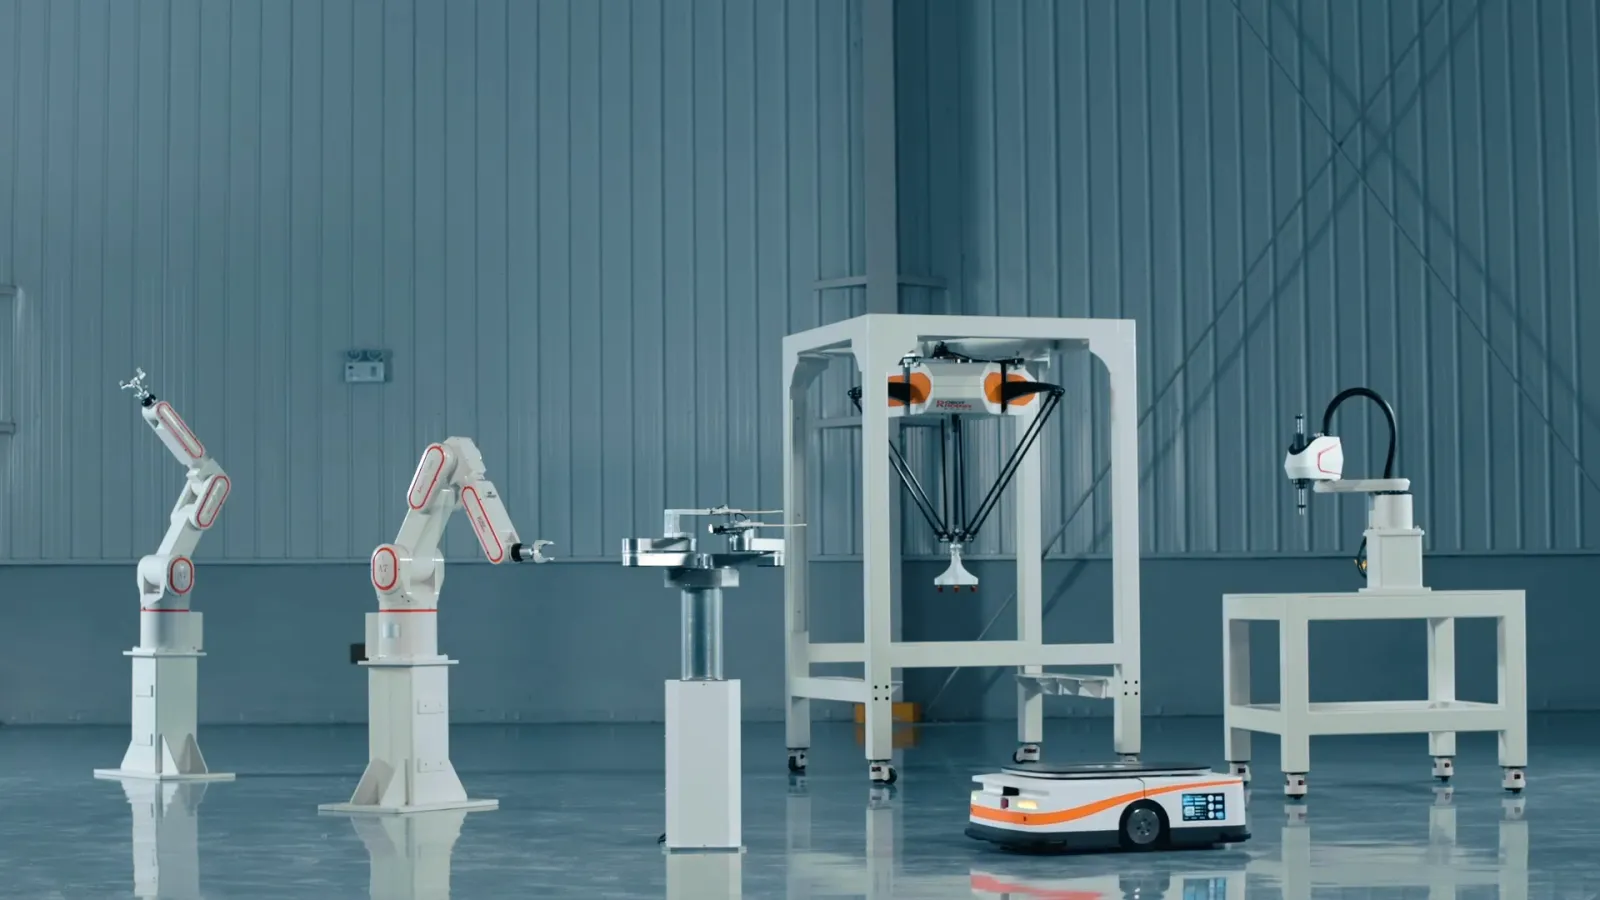
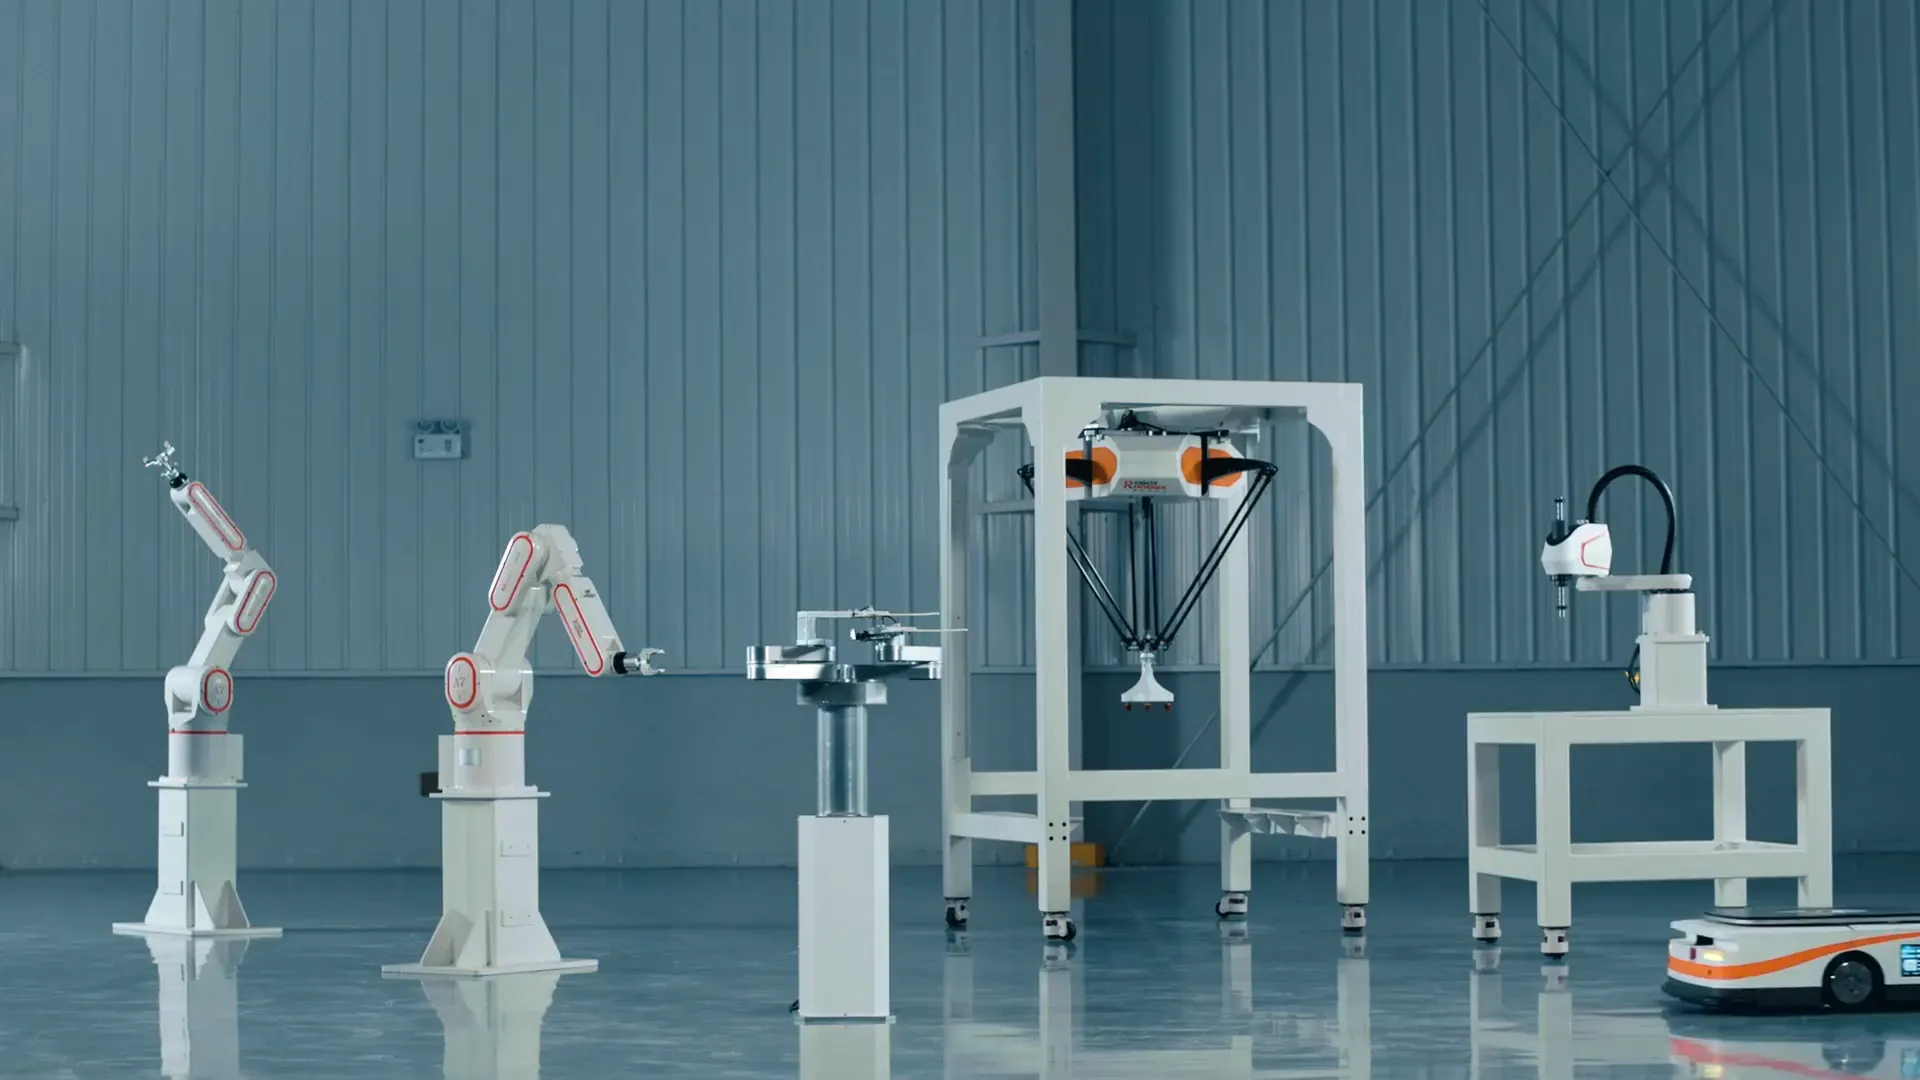
映像:RobotPhoenix本社の紹介映像より(製品ラインナップ)